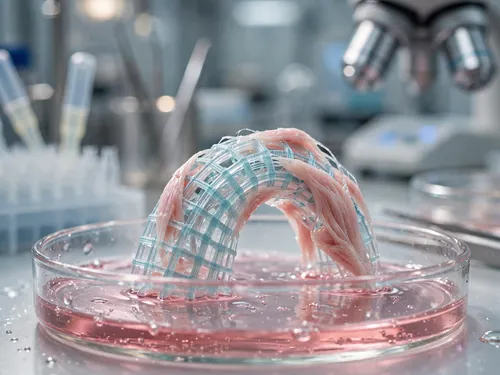
Исследователи из Швейцарской высшей технической школы Цюриха (ETH Zurich) создали биоактуаторы — устройства, движимые живой тканью. Они прыгают, плавают и захватывают предметы с размахом, в одиннадцать раз превышающим показатели всех предыдущих систем с аналогичным количеством мышечной ткани.
Раньше движения лабораторных мышц были настолько слабыми, что их приходилось разглядывать в микроскоп. Команда под руководством профессора Роберта Катцманна пересмотрела сам подход: форму живой мускулатуры и мягкого гидрогелевого каркаса теперь рассчитывают совместно на компьютере. Алгоритм подбирает конфигурации, при которых сокращение мышцы даёт максимальную деформацию всей конструкции.
Актуатор длиной около полутора сантиметров подпрыгивает на 5 миллиметров — треть своего роста, а шагающая версия развивает рекордную для био-гибридов скорость 6,2 мм/с. Прочное соединение живой и синтетической частей обеспечивают мелкие канавки на напечатанном с помощью световой ксерографии каркасе: они направляют рост мышечных волокон и почти без потерь передают усилие.
Жить вне питательного раствора такие роботы пока не могут. Ключевая задача на будущее — искусственная сосудистая система для доставки кислорода и питательных веществ, без которой невозможны крупные формы.
По замыслу авторов, работа закладывает новую инженерную парадигму: форма и сокращение самой мышцы становятся частью архитектуры, а не ограничением. Если удастся справиться с биологической вариативностью ткани и вывести технологию за пределы чашки Петри, роботы смогут опираться не только на жёсткие моторы.