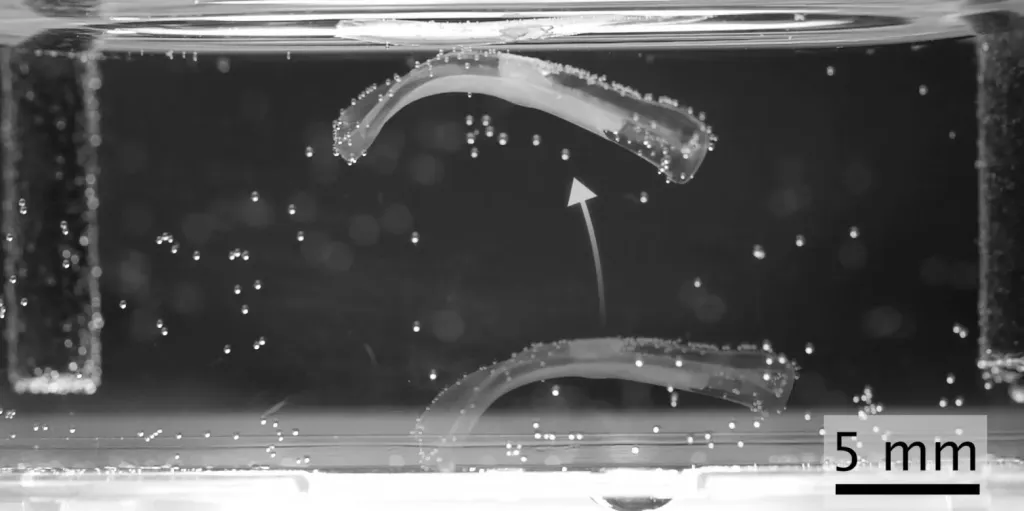
Исследователи из Швейцарской высшей технической школы Цюриха (ETH Zürich) создали биоактуаторы, в которых живая скелетная мышечная ткань, выращенная из мышиных клеток, работает вместе с мягким гидрогелевым каркасом. Такие конструкции позволяют крошечным роботам прыгать, плавать, перемещаться по поверхности и захватывать предметы.
Главное отличие в том, что мышечную ткань и каркас проектируют одновременно как единую систему. Сначала компьютерное моделирование определяет, где и сколько ткани разместить и какими свойствами должен обладать гидрогель, чтобы сокращение мышцы давало максимальное движение всей конструкции. Затем каркасы печатают светом методом ксолографии — на один уходит около минуты.
Биоактуаторы длиной около 1,5 сантиметра двигаются с амплитудой до 11 раз больше, чем прежние системы с сопоставимым количеством мышечной ткани. При одном сокращении актуатор поднимается примерно на 5 миллиметров, то есть на треть длины собственного тела. Ходячая версия развивает скорость 6,2 миллиметра в секунду — относительно длины тела быстрее любого описанного ранее ходящего биогибридного робота.
Сильное движение обеспечивает не только сама мышца: важно прочное непрерывное соединение ткани с каркасом. Тонкие канавки на каркасе помогают ткани надёжно закрепиться и выстраивают мышечные волокна в нужном направлении.
Пока биогибридным роботам нужна питательная среда, поддерживающая мышечную ткань живой. До робота, способного работать длительное время, исследователям ещё далеко. Работа опубликована в Nature Communications.